Описание
Технические чертежи
Габаритный чертеж Traffic Controller FPS Габаритный чертеж LMS511 SE Показать всё Скрыть всёХарактеристики
| ECl@ss | 27280190 |
|---|---|
| UNSPSC | 41111615 |
| Датчик | Датчик 2D LiDAR |
| Обогрев | ✔ |
| Калибровка | Автоматически |
| Назначение | Измерение транспортных средств и объектов в движенииКонтроль установленных законом размеров транспортных средствОптимизация процесса погрузки паромов и автопоездов (RoLa)Основа для базирующейся на размере системы платных автомобильных дорог |
| Класс лазера | 1, безопасно для глаз (IEC 60825-1:2014) |
| Данные вывода | Данные автомобилей |
| Точность счета | 99,8 % |
| Угол раскрытия | 190°, LMS511 SE |
| Высота установки | 5–8 м, мин. на 1 м выше максимальной высоты транспортного средстваУгол между LMS и транспортным средством > 15° |
| Внутренняя память | 32 GB |
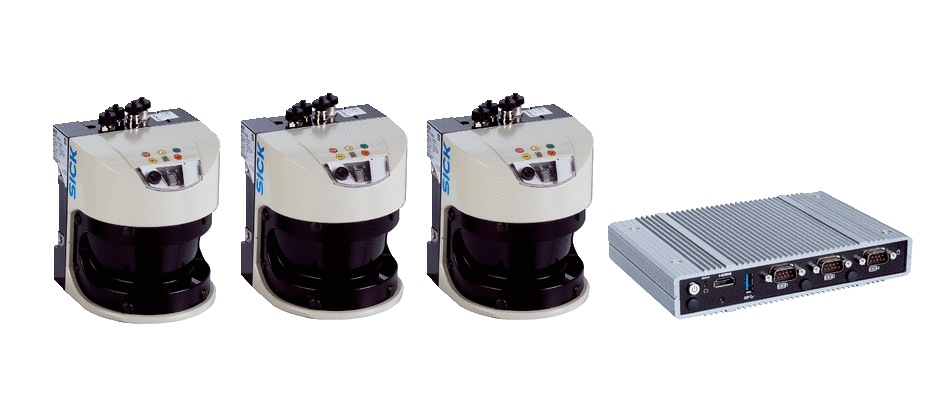
| Комплект поставки | Датчик 2D-LiDAR LMS511 SE (3 x)Traffic Controller FPS включая программное обеспечениеUSB-накопитель с клиентским приложением TEMS Info, исходным кодом для TEMS Info, анализатор TEMS и руководством по эксплуатации |
| Данные автомобилей | Размеры автомобилейКласс транспортного средстваНаправление движенияПолоса движенияУровень доверительной вероятности для всех параметров ТС3D-облако точек |
| Исполнение сканера | LMS511 SE |
| Монтажное положение | Сверху или сбоку |
| Внутренний компьютер | Traffic Controller FPS✔ |
| Частота сканирования | 75 Hz, для ширины LMS35 Hz, для длины LMS |
| Количество классов ТС | До 30 различных классов |
| Встроенное приложение | Измерение габаритов транспортных средствПлатные автомобильные дорогиКонтроль установленных законом размеров транспортных средствОптимизация процесса погрузки |
| Система классификации | Европа, Азия, Северная Америка |
| Точность классификации | 98 % (для классов TLS8+1) |
| Точность измерения длины | ± 400 mm при v < 30 км/ч (± 2σ)± 1.000 mm при v < 120 км/ч (± 2σ) |
| Точность измерения высоты | ± 30 mm при v < 120 км/ч (± 2σ) |
| Точность измерения ширины | ± 50 mm при v < 30 км/ч (± 2σ)± 100 mm при v < 120 км/ч (± 2σ) |
| Минимальный размер объекта | 1 m x 0,6 m x 0,6 m (Д x Ш x В) |
| Максимальный размер объекта | 32 m x 3,5 m x 5 m (Д x Ш x В) |
| Количество охватываемых полос | До 4 полос движения при лучшей производительностиМаксимум 9 датчиков на систему |
| Рекомендуемая дистанция между ТС | 0,6 м при v < 30 км/ч2,2 м при v < 120 км/ч |
| Минимальный распознаваемый объект | 190 mm x 130 mm x 130 mm < 30 km/h525 mm x 130 mm x 130 mm < 120 km/h |
| Дальность сканирования при яркости 10 % | 40 m |
| Рекомендуемое расстояние между макс. высотой ТС и датчиком | ≥ 1 m |
| Функциональные возможности для режима работы «с остановками» | Да |