SiemensETIJohnson ControlsIFMSICKWIKABosch RexrothELKO EPHYUNDAIABBVEGAKSR KUEBLERAlfa Laval

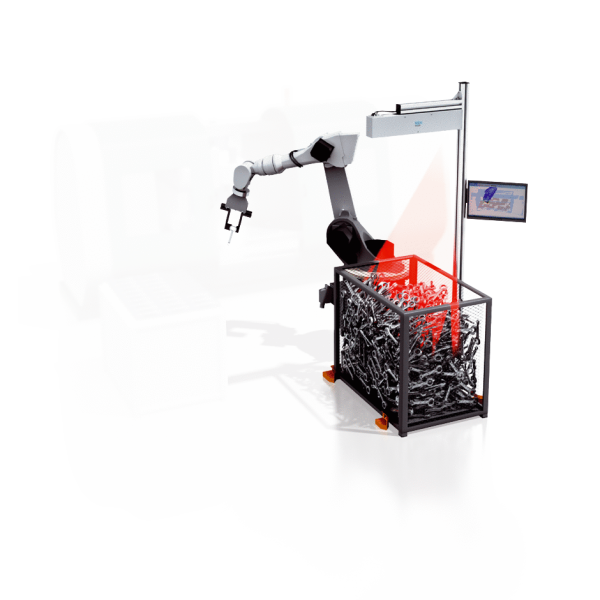
1058009 — PLB-500 3D-камера для наведения робота

SICK
Заказной №1058009
Цена по запросу

Связаться: (067) 285 77 70

Описание

Показать всё Скрыть всё

  • Характеристики
    Тип системыНаведение робота
    Области примененияЛокализация заготовок, отливок или поковок в емкостях для хранения
    Характеристики системы3D-камера с пакетом программного обеспечения для локализации деталей
    Вид камерыМоментальный снимок 3D
    Пример анализируемого объема (Д x Ш x В)

    800 x 1200 x 1000 мм (макс. диапазон высоты)

    1000 x 1200 x 750 мм (макс. область изображения)

    Разрешение1–4 мм в зависимости от расстояния до камеры
    Источник светаЛазер, красный, 660 nm, ± 15 нм
    Класс лазера2M
    Формат 3D CADIGES, STEP
  • Производительность
    Время локализации5–10 с (типично)
    Точность локализации< +/- 2 мм и < +/- 1° (типично)
    Размеры компонентов(ок.) > 100 x 100 x 100 мм
    Характеристики компонентов3D-объекты неправильной формы, видимые для камеры при любой значимой ориентации детали
  • Интерфейсы
    Ethernet✔ (2) , Камера ПК, ПК Робот
    ПротоколUDP/IP (камера), TCP/IP (робот)
    Электрическое подключениеRJ45
    Цифровой ввод / вывод✔ (2)
    Напряжение питания✔
    Электрическое подключениеРазъем М12, 8-конт.
  • Механика/электроника
    Напряжение питания100 V AC ... 240 V AC, ± 15 %
    Материал корпусаАлюминий
    Цвет корпусаСерый, с порошковым покрытием
    Размеры, система (Д x Ш x В)820 mm x 107 mm x 145 mm
    Вес13,5 kg
    Тип защитыIP65
  • Данные окружающей среды
    Диапазон температур при работе0 °C ... +40 °C, без образования конденсата
    Устойчивость к сотрясениям15 г, 3 x 6 направлений 1)
    Устойчивость к вибрации5 g (58 Hz ... 150 Hz)
    • 1) Не во время процесса сканирования.
  • Классификации
    ECl@ss 5.027381501
    ECl@ss 5.1.427381501
    ECl@ss 6.027381590
    ECl@ss 6.227381590
    ECl@ss 7.027381590
    ECl@ss 8.027381590
    ECl@ss 8.127381590
    ECl@ss 9.027381590
Показать всё Скрыть всё

Технические чертежи

Габаритный чертеж Вид: Галерея Список Показать всё Скрыть всё
Показать всё Скрыть всё

Характеристики

ECl@ss27381590
Ethernet✔ (2) , Камера ПК, ПК Робот
ЦветСерый, с порошковым покрытием
Вес, кг13,5 kg
МатериалАлюминий
Вид камерыМоментальный снимок 3D
Тип защитыIP65
Формат 3D CADIGES, STEP
Разрешение1–4 мм в зависимости от расстояния до камеры
Тип системыНаведение робота
Класс лазера2M
Источник светаЛазер, красный, 660 nm, ± 15 нм
Размеры, система820 mm x 107 mm x 145 mm
Время локализации5–10 с (типично)
Области примененияЛокализация заготовок, отливок или поковок в емкостях для хранения
Интерфейс / ПротоколUDP/IP (камера), TCP/IP (робот)
Размеры компонентов(ок.) > 100 x 100 x 100 мм
Цифровой ввод / вывод✔ (2)
Напряжение питания, В100 V AC ... 240 V AC, ± 15 %
Точность локализации< +/- 2 мм и < +/- 1° (типично)
Цифровой ввод / вывод✔Цифровой ввод / вывод
Характеристики системы3D-камера с пакетом программного обеспечения для локализации деталей
Устойчивость к вибрации5 g (58 Hz ... 150 Hz)
Электрическое подключениеРазъем М12, 8-конт.
Устойчивость к сотрясениям15 г, 3 x 6 направлений 1)
Характеристики компонентов3D-объекты неправильной формы, видимые для камеры при любой значимой ориентации детали
Пример анализируемого объема800 x 1200 x 1000 мм (макс. диапазон высоты)1000 x 1200 x 750 мм (макс. область изображения)
Диапазон температур при работе0 °C ... +40 °C, без образования конденсата
Напряжение питания✔Электрическое подключениеРазъем М12, 8-конт.Напряжение питания
Ethernet✔ (2) , Камера ПК, ПК РоботПротоколUDP/IP (камера), TCP/IP (робот)Электрическое подключениеRJ45Ethernet